專題:中國國際服務貿易交易會 物理AI與具身智能機器人創新生態交流會
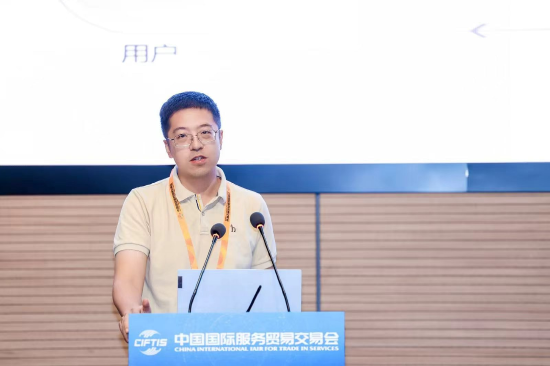
服貿會專題活動「物理AI與具身智能機器人創新生態交流會」於2026年9月11日在京舉辦。上海傅利葉智能科技股份有限公司副總裁時暉出席並演講。
以下為演講實錄:
時暉:尊敬的各位領導、各位嘉賓、各位行業夥伴,大家下午好。我是傅利葉的時暉。今天聽了很多關於技術方向和場景落地的分享,我想聚焦一些,結合傅利葉過去十餘年在康復和養老領域的實踐,以及我們近期在具身智能技術上的探索,和大家做一個交流。
簡單介紹一下傅利葉。我們2015年成立,今年進入第11個年頭。2017年,我們推出國內首款商業化下肢外骨骼機器人,此後陸續推出30餘款康復機器人;2020年,我們進一步形成了智能康復港這樣的系統性解決方案。
另一條線是人形機器人。我們從2019年開始內部立項,2023年發布第一款通用人形機器人GR-1,到今天已經迭代到第三代。同時,我們還發布了開源人形機器人N1、開源數據集ActionNet,以及今年在上海世界人工智能大會上發布的輪式雙臂機器人GRW,逐步形成了更加豐富的機器人產品矩陣。
從外部看,這可能像是兩條相對獨立的產品線:一條是康復,一條是人形機器人。但在傅利葉內部,它們始終在回答同一個命題——機器人如何更自然、更安全、更高效地服務於人,並真正進入人的生活和工作空間。
也正因為我們一開始面對的就是「與人打交道」的場景,所以很早就意識到,僅僅讓機器人接受指令、完成預設任務是不夠的。機器人還需要識別人的狀態、感知環境變化,並在合適的時機作出響應。因此,我們把主動交互式AI機器人作為一個重要方向。這裏的「主動」不是讓機器人擅自行動,而是在明確權限和安全邊界下,更早感知、更好理解、更恰當地協同。
圍繞這一目標,過去十餘年我們也逐漸形成了一個以交互為中心的具身智能技術平台。底層包括一體化關節、六維力傳感器、多自由度靈巧手等核心部件;在此基礎上,我們持續推進不同形態機器人的本體、系統和產品設計;再往上,則是運控智能、認知智能和具身智能體。這裏既有我們持續自研的部分,也有與行業夥伴共同探索的部分。今天具身智能仍然處在百花齊放、快速演進的階段,遠沒有到完全收斂的時候。
這幾年機器人的發展非常快。GR-1剛發布時,大家最關注的是機器人能不能走、能不能動、能不能保持穩定、能不能跑,以及能不能完成一些特定動作。到了GR-2、GR-3階段,大家越來越關心機器人能不能在具體場景裏真正發揮作用,也就是逐漸從「會動」走向「能用」。
從去年開始,包括我自己在內也走訪了不少養老和照護機構。進入這些更貼近真實生活的場景之後,我們越來越感受到,僅僅「能用」還不夠,服務人的機器人還要進一步走向「可信」。
我們理解的「可信」,至少包含四個維度。第一是專業可信,機器人需要融入醫生、康復治療師、護理和照護人員的既有工作流程;第二是交互可信,能夠理解人的語言、動作、狀態與反饋,並進行自然交互;第三是安全可信,尤其是在醫療、養老等對安全要求高的環境中,凡是涉及與人發生物理接觸,都必須有明確邊界;第四是運營可信,也就是機器人部署之後能不能持續運營、持續優化、穩定維護。
如果這幾個維度沒有跨過去,即使機器人能夠在某一個任務上完成一次演示,或者達到不錯的單次成功率,也很難真正進入長期服務。
康復和養老這兩個場景,我們看了很多年。過去已經有很多技術在其中發揮了重要價值。數字化技術更多解決信息獲取、傳導、理解、知識和規劃的問題;各類智能床、智能輪椅、監測設備等智能硬件,也在解決一個個具體的單點需求。
但讓我們更興奮的是,具身智能第一次有機會把感知、理解、決策、行動和反饋的閉環放到同一個物理系統裏,從而開始介入現實世界中的「能力不對稱」。很多真實需求,本質上都在解決「我想做什麼」和「我還能做什麼」之間的差距。
這也讓我們重新思考「康復」和「養老」這兩個看似司空見慣的詞。康復真正恢復的,並不只是一個動作,而是一個人重新參與生活的能力;養老也不只是延長生命長度,而是在身體、認知和生活能力不斷變化的過程中,儘可能長時間地守護一個人的自主性和尊嚴。
從這個角度看,康復更像是在能力受損之後進行「能力重建」;養老則涉及功能維持、延緩失能,以及在能力無法完全恢復時進行輔助和補償。歸根到底,我們希望長期管理和支持的是一個人的功能能力,也就是人的能力生命周期。
過去十餘年的康復實踐也告訴我們,一台設備、一個外骨骼機器人很難解決完整的康復問題。同樣,今天一台機器人或者幾台機器人的協作,也很難單獨解決養老和照護的系統性問題。要產生長期結果,一定要把它看成系統工程。
從我們的實踐來看,首先要理解和識別人的狀態與能力,在此基礎上進行專業評估,並與醫療或照護流程銜接;接下來,根據評估結果設計相應的干預和訓練策略。有些能力可以通過訓練得到改善,有些能力短期內難以恢復,就需要考慮輔助和補償。再往後,還涉及人機交互、數據學習,以及最終的運營和交付。每一個環節都需要真正進入場景,才能被接受、被執行、被持續使用。
腦機接口是一個比較典型的例子。早在2017年,我們就做過腦機與外骨骼的實驗性聯通測試。當時,無論腦電信號採集還是信號分析能力,都還處在較早階段。因此,2020年第一代智能康復港推出時,我們並沒有把腦機作為標準方案的一部分。
隨着腦電設備、信號處理和AI算法持續進步,我們開始重新把這類技術納入康復體系進行測試和驗證。我們的基本思路一直比較一致:成熟的技術逐步進入真實場景,前沿技術同步開展探索;只有當它能夠在真實場景裏被驗證,才進一步融入產品和解決方案。
從技術鏈路來看,腦機接口可以拆成三個環節:信號採集、意圖解碼和機器人控制。我們關心的並不是「意念控制」這樣的概念本身,而是能否增加一種機器理解人的信息通道,並把解碼出來的運動意圖進一步用於康復訓練或輔助代償。今天,機器人形態也在不斷豐富,未來既可能是專業康復機器人,也可能是人形機器人等新的載體。
同樣,智能康復港也在持續演進。2020年,我們圍繞多品類康復設備,進一步搭建軟件、物聯網和運營服務體系,形成面向醫院的系統化解決方案;2025年開始探索將人形機器人納入其中;到2026年,又進一步把腦機等新型交互方式納入測試和驗證。今天這些前沿能力還不能簡單說已經形成成熟方案,但它們可以不斷回到我們熟悉的場景中接受檢驗,並在驗證後逐步放大。
從康復進一步走向養老、社區乃至家庭,對機器人提出的要求會更高。我們認為,至少要跨過幾道技術門檻。首先需要一個安全可靠的身體系統,能夠在人身邊穩定、柔順地工作;其次需要自然的交互系統,能夠看見人、聽懂人、感知人的狀態,並作出合適回應;再往下,需要一個能夠真正作用於環境的執行系統,不只是「會說」,還要能夠移動、觸碰、抓取和協作;在此之上,還需要理解任務的「大腦」,把環境理解、任務規劃、技能調用和身體執行連接起來。
最後一個層面,是持續學習和適應的系統。這也是我們過去一年尤其關注的方向。我們也孵化了模型公司,圍繞世界模型、In-Context Learning,也就是上下文學習等方向,探索機器人在開放物理世界中的學習和適應能力。
原因很簡單:開放、非結構化的現實世界無法被窮舉,而康養場景面對的更是持續變化、不可枚舉的人。不同人的身體狀態、生活習慣和個性化需求不同,同一個人的狀態也會隨着時間發生變化。我們很難期待一台機器人僅靠預訓練,在開箱之後就覆蓋所有真實需求。
所以,未來衡量機器人智能,不能只問「它已經會多少任務」,還應該問「面對一個新的環境、新的人或者新的任務,它能多快學會」。機器人需要能夠利用現場示範、人的糾正、歷史經驗和環境反饋,在明確的安全邊界內持續適應。這也是我們認為世界模型、上下文學習和持續學習值得長期探索的原因。
過去十餘年我們一直強調人機交互,因為我們最核心的場景始終是服務於人。今天,我們在物理交互和情感交互上投入比較多。物理交互包括視覺、聽覺、觸覺、力覺等多模態感知與身體反饋;情感交互則包括情緒識別與反饋、姿態和意圖理解等能力。
與此同時,我們也在與生態夥伴共同探索沉浸式交互和神經交互。沉浸式交互包括VR、AR、遙操作、外骨骼以及Copilot等方式,目標是讓人能夠更自然地教機器人、操作機器人;神經交互則包括腦電、近紅外、超聲等潛在信息通道。每打開一條新的交互通道,本質上都是在增加機器人理解人的方式。
整個技術的發展最終還是要與商業化路徑匹配。我們的思路一直比較清晰:第一步仍然從醫院和專業醫療、康復機構等專業場景開始。這裏有醫生、康復治療師、護理人員,也有相對明確的診療和服務流程,以及效果評價標準,是最適合建立專業可信和安全可信的環境。
同步,我們也會進入養老機構。養老院是更高頻、更長周期的人機交互場景,也是驗證機器人真實服務價值和長期運營能力的重要環境。再往外延伸到社區,由社區連接康復、養老、健康管理,並逐步走向家庭。家庭空間更加開放、個性化程度更高,因此也是我們長期要進入、同時需要更高技術成熟度支撐的場景。
在這個過程中,技術也不會一步走到完全自主。更現實的路線,是從遙操作和人在環開始,逐步走向人機協同,再在安全邊界和能力成熟度允許的前提下,提高自主程度。
越往前走,我們越明確:康養是一個任何一家公司都無法獨自完成的複雜系統。它需要醫院、康復機構、養老集團等場景夥伴,需要醫生、康復治療師、護理專家等專業夥伴,需要模型、傳感器、腦機接口、智能家居和輔具等技術夥伴,也需要養老運營商、康養服務商、集成商等運營與交付夥伴。
同時,高校、科研機構和臨床研究團隊需要共同參與研究、評測、標準和人才培養;政府、產業平台、保險與支付方、產業資本,也會在基礎設施、支付機制和規模化過程中發揮重要作用。
傅利葉希望做的,並不是把所有能力都自己做完,而是以機器人平台、康復積累、人機交互和系統集成能力為基礎,成為這一開放體系中的一員,與更多夥伴共同探索和構建下一代康養服務體系。
如果說過去十餘年,我們更多在探索如何通過機器人幫助人恢復能力;那麼未來,我們希望進一步探索:當人的身體、認知和生活能力不斷髮生變化時,機器人和AI能否成為一種長期的能力支持。最終,機器人不一定要越來越像人,但應該越來越懂人、適應人、幫助人。
這是我今天的分享,謝謝大家!